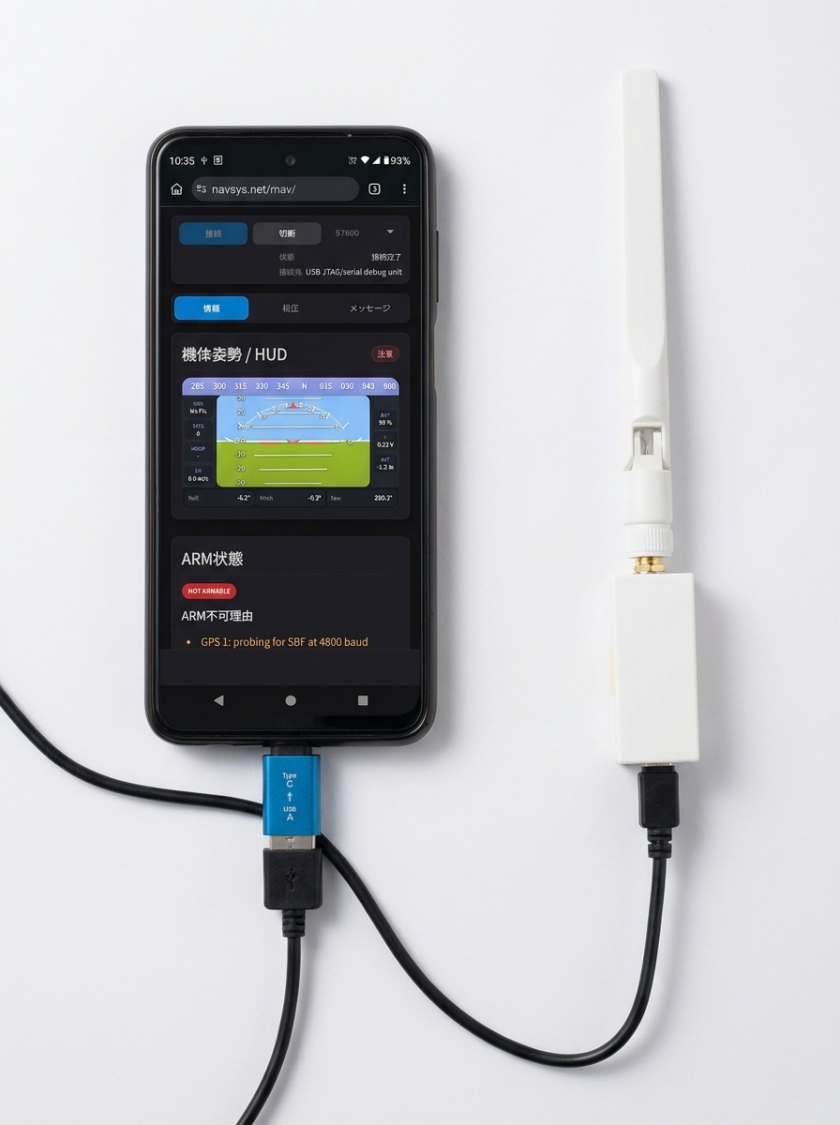
ArduPilot機で、MAVLink経由のテレメトリ通信を使って「なぜ Arming できないのか」を
・現場で確認したい
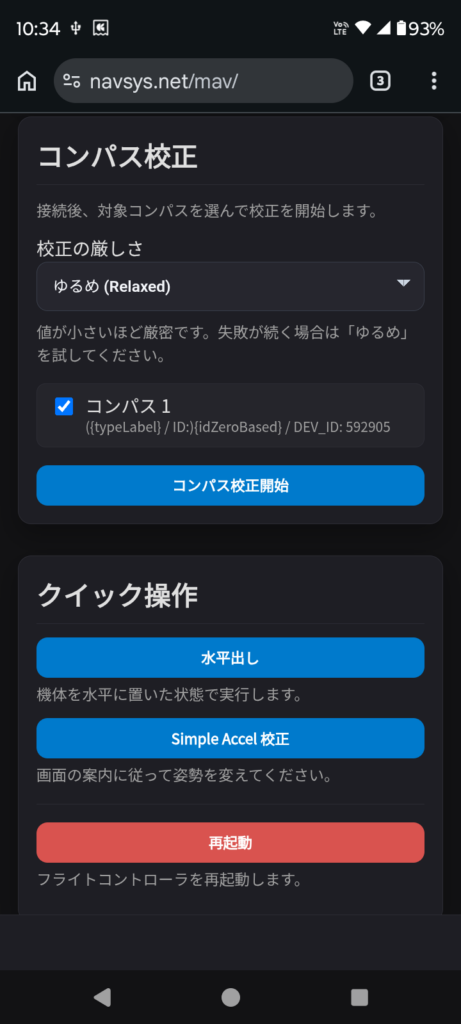
・コンパス校正をその場で素早く済ませたい
・PCを開かずに機体の状態をさっと見たい
そんな場面向けに、スマートフォンから使える現場向けWebアプリ
「Why Not Arm? – スマホで現場プレチェック」
を、ひとまず β版として公開してみます。
このアプリは、スマートフォンに接続したテレメトリ通信機を介して機体と通信し、飛行前チェックやコンパス校正などを行うためのものです。
※ スマートフォン単体で機体と直接通信するものではありません。
ブラウザ上で動作するため、アプリのインストールは不要です。
現時点では、Arming できない理由の確認やコンパス校正など、現場で最低限ほしい機能を中心に載せています。
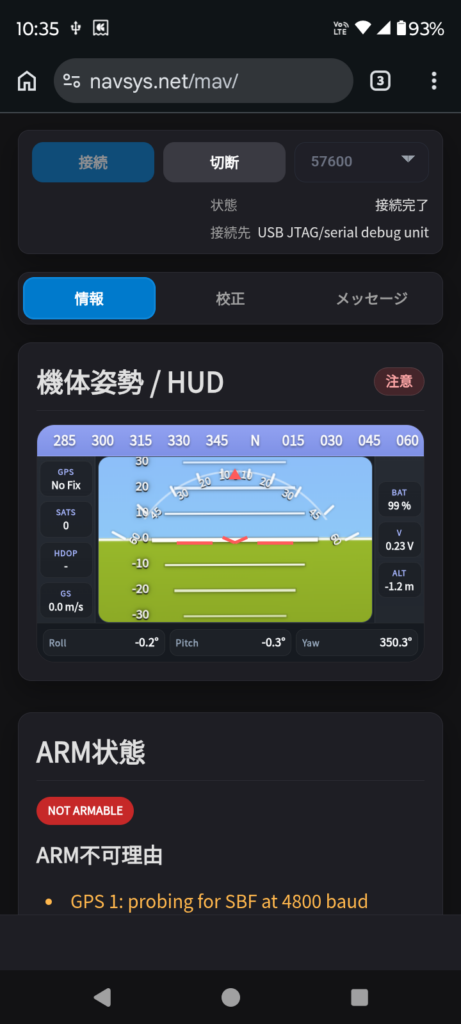
利用方法としては、スマートフォンに対応したテレメトリ通信機を使用する方法のほか、USBケーブルでフライトコントローラーに直接接続して利用することもできます。
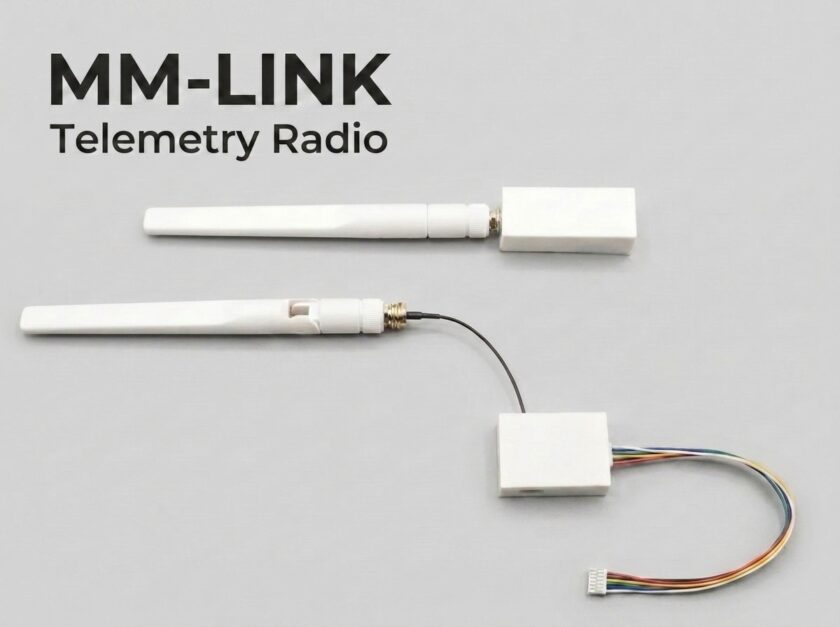
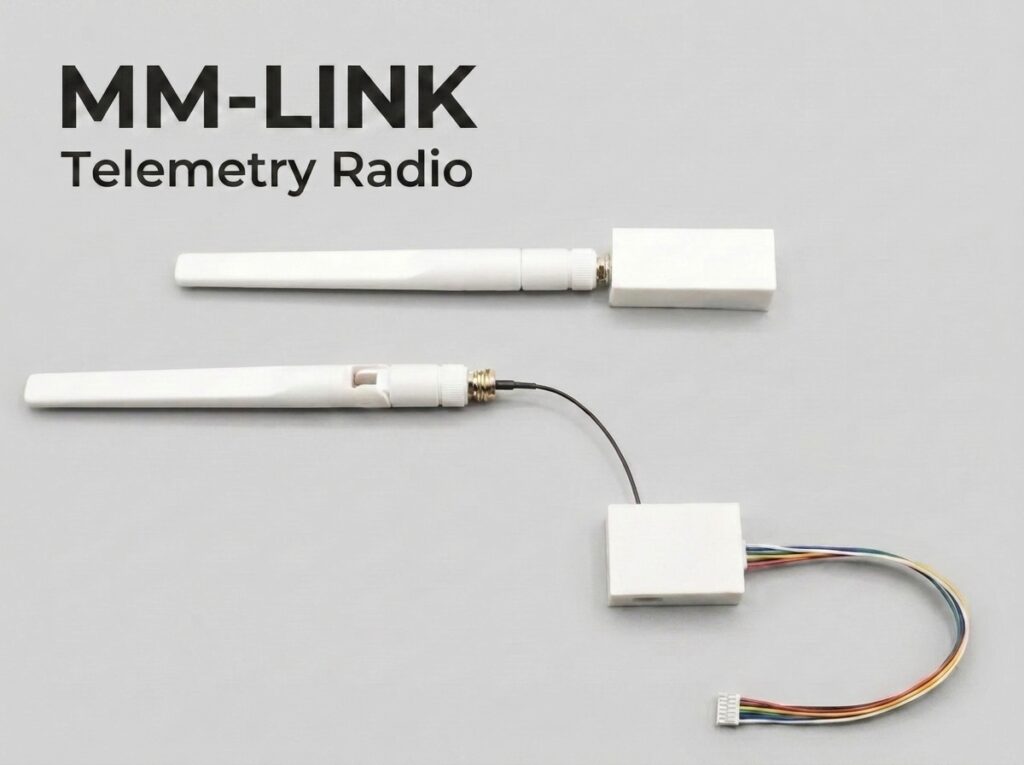
※ 弊社テレメトリ通信機 MM-LINK を使用して動作確認を行っています。
また、MAVLink プロトコルを利用しているため、他の通信機器や接続構成でも動作する可能性はありますが、すべての環境での動作を保証するものではありません。
対応環境は Android + Google Chrome(最新版) です。
iPhone / iPad / iOS / iPadOS 端末では、ブラウザの通信機能制限により利用できません。
また、Android 端末でも機種やOSバージョン、接続環境によっては正常に動作しない場合があります。
Why Not Arm? は現場での簡易確認用ツールです。
詳細な設定や本格的な調整は、Mission Planner や QGroundControl(QGC)で行ってください。
Why Not Arm? – スマホで現場プレチェック
https://navsys.net/mav/
テレメトリ通信機 MM-LINK
https://m2-lab.net/mm-link/
まだ試作・検証段階のため、実装やUIに荒い部分はありますが、まずは使える形として公開してみます。
本ツールは無料公開のため、一部ページに広告が表示される場合があります。
不具合や改善点、動作報告などあれば歓迎です。